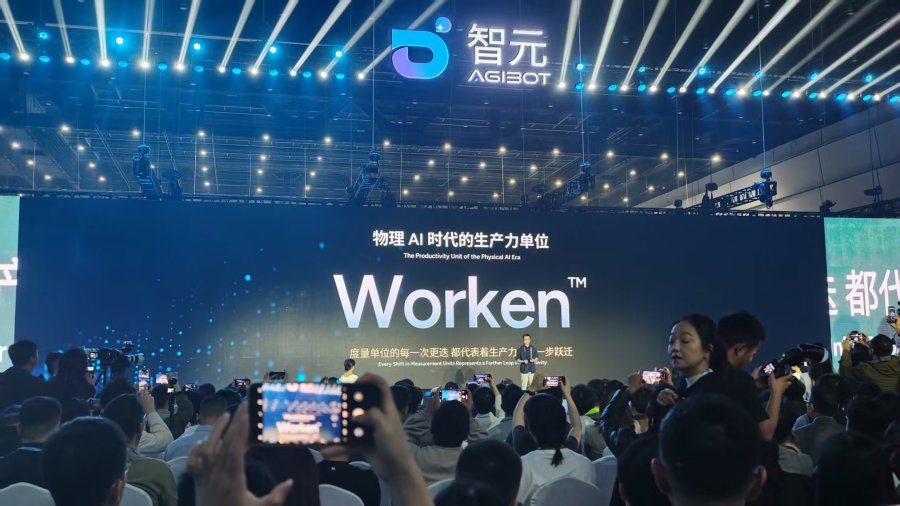
10月29日,2026智元创新日发布会上,智元不仅发布了全新的生产力度量单位“Worken”,抛出了物理AI进化的“五次跃迁”理论,还一口气亮出了从第三代硬件架构到全模态交互大模型的全套硬实力。
像查水表一样,计算机器人的“Worken”
智元机器人联合创始人、总裁兼CTO彭志辉一上台,就指出:现在AI在屏幕里写代码、做数学题,厉害得不得了,但一回到现实世界,工厂、商场、酒店里,还是缺人干活。
机器人造出来不少,但怎么证明它们不是在“摸鱼”?发布会上,智元给出了一个答案:机器人干活,以后按“Worken”算账。
过去几年,大家听习惯了AI用“Token”来算账——你让大模型写篇文章、画张图,消耗了多少算力,用Token一算就清楚。
但物理世界的劳动,该拿什么算?
智元给出的新单位叫 Worken(有效智能工时)。通俗点说,就像我们上班打卡填工时一样,以后机器人干了多少活,也能算得明明白白了。
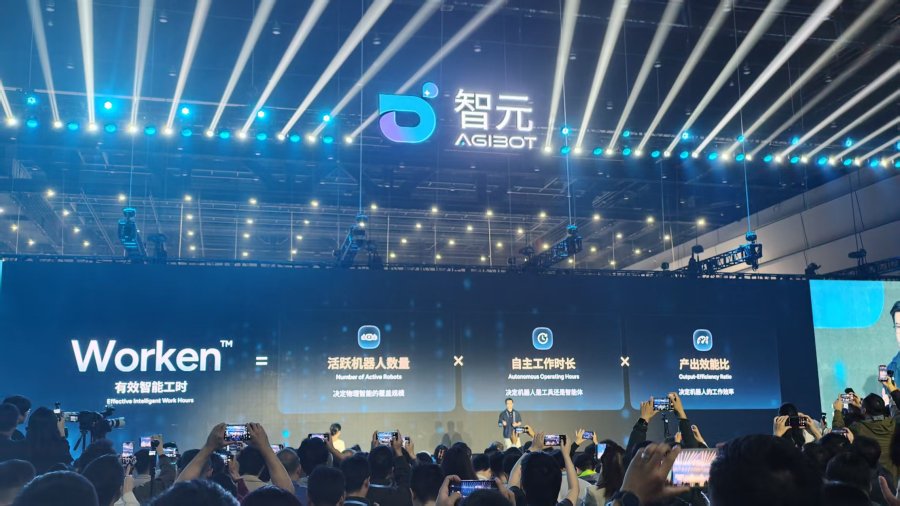
这个账怎么算?公式很简单:活跃机器人的数量 × 自主工作时长 × 产出能效比。就是看有多少台机器人在真正干活,它们能自己干多久不用人管,以及干活的质量到底顶几个人。
彭志辉透露,未来不同智能水平的机器人,干不同的活,费率也会不一样。
物理AI进化的“五次跃迁”
度量单位的更迭,背后是生产力的跃迁。彭志辉在现场系统梳理了物理AI从“可用”到“通用”必须跨过的五次关键跃迁:
第一次跃迁:拥有可用的身体。不是百分百像人,而是能在成本约束下长期稳定、低成本地去做工。
第二次跃迁:在垂域细分场景进入部署态。面对开放世界,部署态不是单点模型能力,而是一整套任务理解、异常检测、远程协助的系统能力。
第三次跃迁:形成泛化的物理AI基础模型。走向 zero-shot 或 few-shot,理解空间关系与因果物理属性。
第四次跃迁:群体进化。一台机器人遇到的问题,全网机器人都能获得经验,个体越多群体越聪明。
第五次跃迁:智能系统自我举升。机器人生成自己的训练数据,参与自身训练甚至制造,形成高度自持的智能闭环,也就是物理AI的“涌现时刻”。
多项硬核技术发布
在前不久的2026年世界人形机器人运动会上,智元拿下18金16银12铜位列双第一,但这只是极限测试。支撑这些赛场成绩的,是真实的商业部署:2025年出货5000多台,2026上半年出货9700台,拿下超43%全球市场份额,9月第2万台机器人下线,上半年收入近20亿。
为了给这些真实干活提供底气,智元发布了多项硬核技术。
硬件上,行业首个商用一体化控制平台AHA3将三大智能融合,体积降50%、延迟降90%;首款皮下式关节液冷系统让散热达传统风冷的7倍;OmniHand灵巧手家族亮相,其中Ultra版拥有21个主动自由度和全域触觉感知。
软件上,业界首个带动作表征生成属性、基于180亿+数据的小脑基座模型让机器人不仅能“学动作”更能“懂动作”;全模态交互大模型WITA-OMNI让语言、表情与动作实现自然闭环。
此外,发布会上智元启动“元苼计划”,5年投20亿汇聚生态。正如彭志辉在演讲中所言:“比赛检验的是极限能力,但支撑这份成绩的,是真实的商业部署。”他希望未来对于机器人的服务,也能按Worken的工时来计费,让机器人干活第一次变得可以衡量、可以核算。
文、图/广州日报新花城记者:陈庆辉
广州日报新花城编辑:龙嘉丽


 打开广州日报新花城,享受流畅体验