10月28日,智元机器人宣布对Genie Sim仿真平台进行重大版本升级,聚焦柔性物体仿真这一行业难题,打通真实空间重建、柔性交互仿真、能力评测与策略后训练完整链路。官方披露,升级后的平台在跨4款机器人本体、22项复杂任务的对照实验中,仿真与真机任务得分相关性达到96.7%,试图以“可信仿真”为具身智能从算法原型走向产业应用提供基础设施。
这是智元“AI WAVE”系列发布的又一技术成果。就在此前几天,智元已密集发布AGIBOT WORLD 2026第四期“具身推理”数据集、一站式具身智能作业平台Genie Studio 2.0、重载工业机器人G2 Max以及具身Agent框架Genie Master。按官方日程,10月29日智元还将在上海世博中心举行“2026智元创新日”,发布具身基座大模型及“三智一体”最新技术突破。高密度技术发布背后,正值市场对其融资、估值与IPO节奏高度关注。
据报道,10月13日起市场传出智元启动新一轮融资,规模约10亿至15亿元、最新估值约500亿元。有分析称,按港交所相关规则,若公司在递表后、上市前完成新融资,除非获得特殊豁免,需待最后一笔融资完成后满120天方可挂牌,这可能将其IPO时间锁定至2027年一季度前后。但智元方面对融资、估值及IPO安排均未回应。
面对外界的一些质疑声,智元选择用技术发布正面回应。10月28日升级的Genie Sim,核心卖点正是“仿真里跑出来的结果能否等价于真实世界”。柔性物体仿真长期是行业难点:布料褶皱、绳索滑动、抓取挤压带来的形变会持续改变操作条件,过去仿真擅长刚体模拟,面对柔性物体常出现“仿真里满分、真机上翻车”。
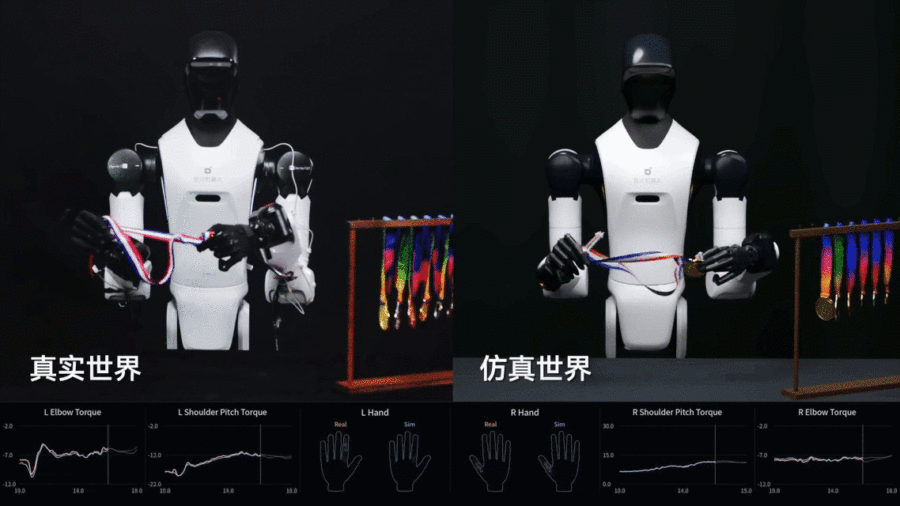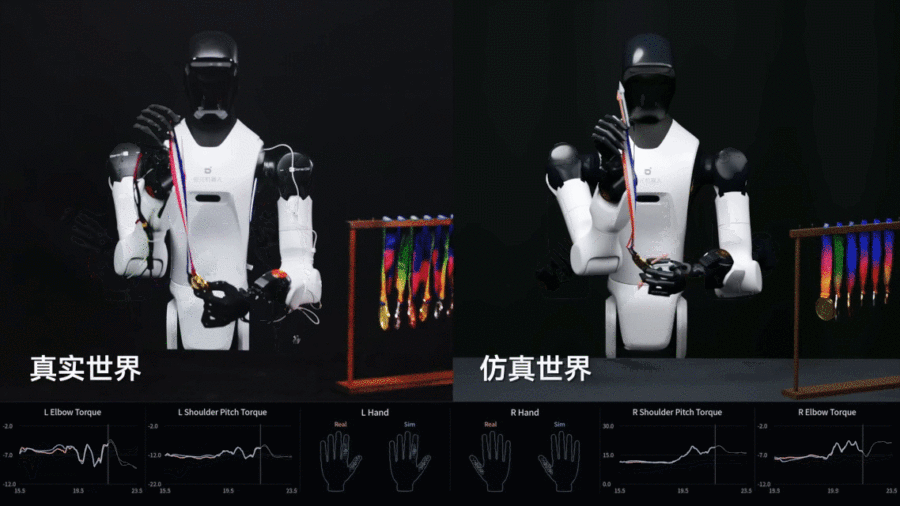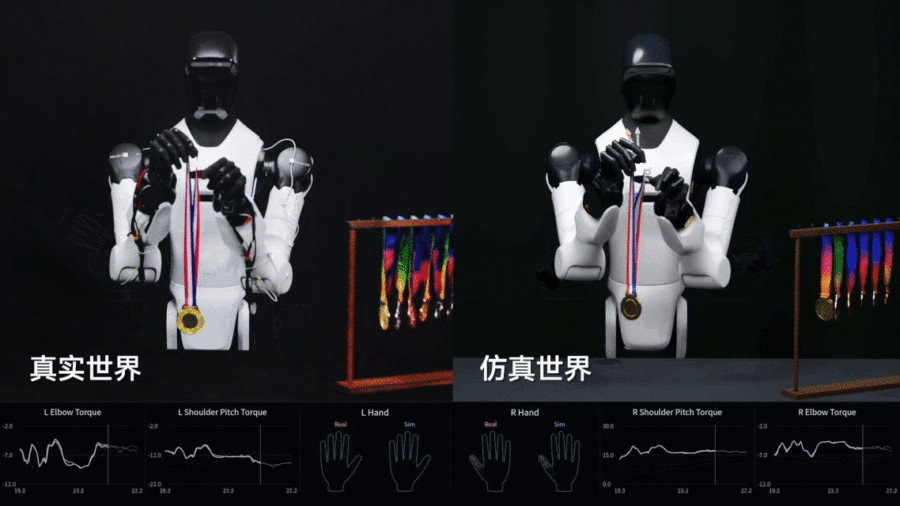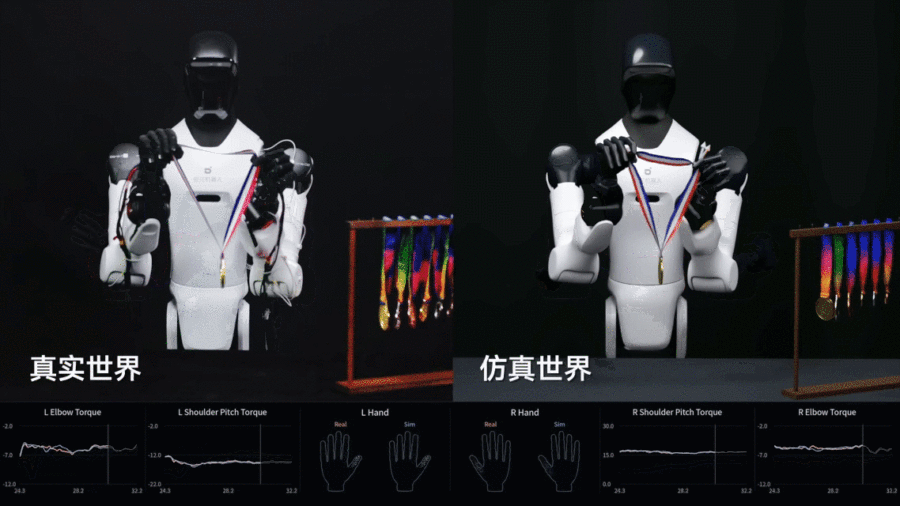
真实世界-仿真环境柔性操作的力矩和触觉对比
Genie Sim通过自研物理引擎做规则化物理计算,并搭配世界模型完成场景演化预测,以双路径还原复杂柔性交互;其中Genie Sim Engine采用多物理求解器协同架构,实现刚柔接触分区求解,并通过真机数据校准质量密度、摩擦系数和阻尼等属性,实现20倍加速。Genie Sim Dream则基于真实画面推演机器人动作后的场景变化,支持多步长连续操作测试,并可调用视觉大模型自动判别任务完成度。
在评测侧,Genie Sim Benchmark新增灵巧操作、全身协同、精细操作、本体迁移四大维度;平台同步上线Genie Sim×RLinf并行后训练框架,形成“评测定位短板—仿真并行训练—再次评测验证”的闭环。Genie Sim Sandbox则把场景从桌面操作拓展至家居、工厂商超、餐饮办公等开放环境,支持Agent系统自主规划长流程任务。
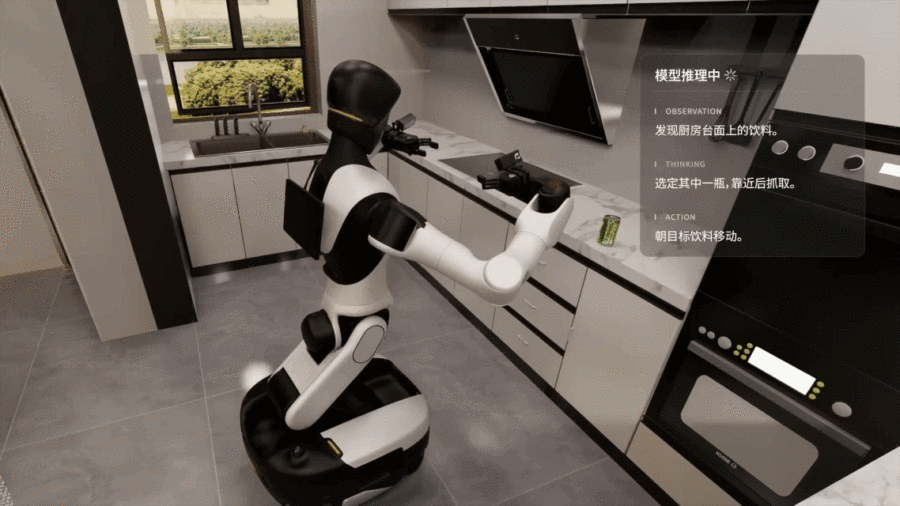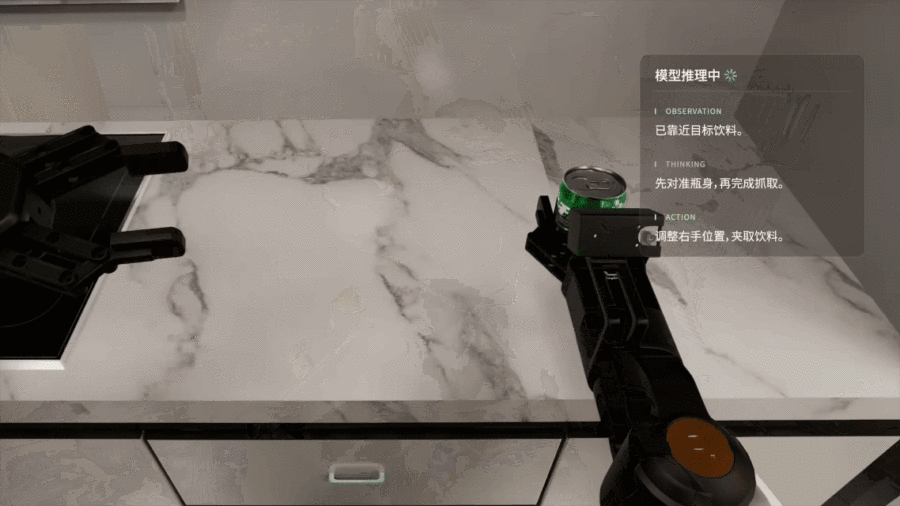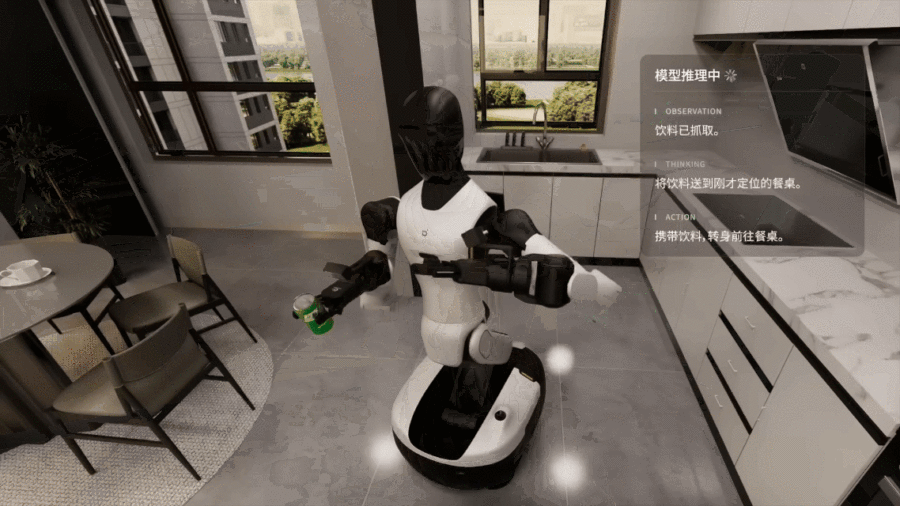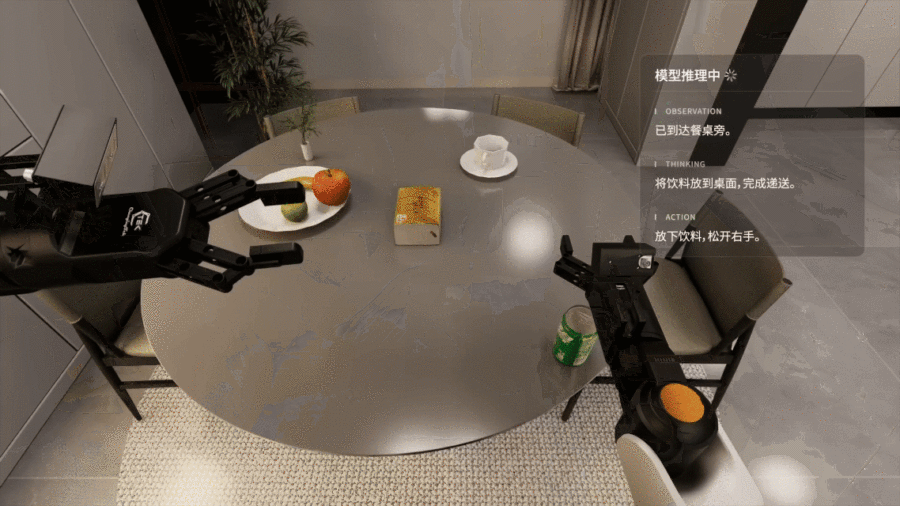
Agent在仿真开放环境中探索进化
有分析称,智元“AI WAVE”系列发布既是对具身智能技术难题的攻关,也是在IPO窗口期前向市场展示“全栈闭环”能力。官方信息显示,智元2025年收入10.5亿元,2026年上半年出货9700台、份额超43%,2026年一季度单季收入已超过10亿元。9月第20000台通用机器人下线。
文、图/广州日报新花城记者:陈庆辉
广州日报新花城编辑:李光曼


 打开广州日报新花城,享受流畅体验