10月27日,小米技术对外披露了一款仿生灵巧手的技术探索成果:以小米汽车工厂柔性制造场景为设计原点,带来高自由度仿生灵巧手的最新技术思考。
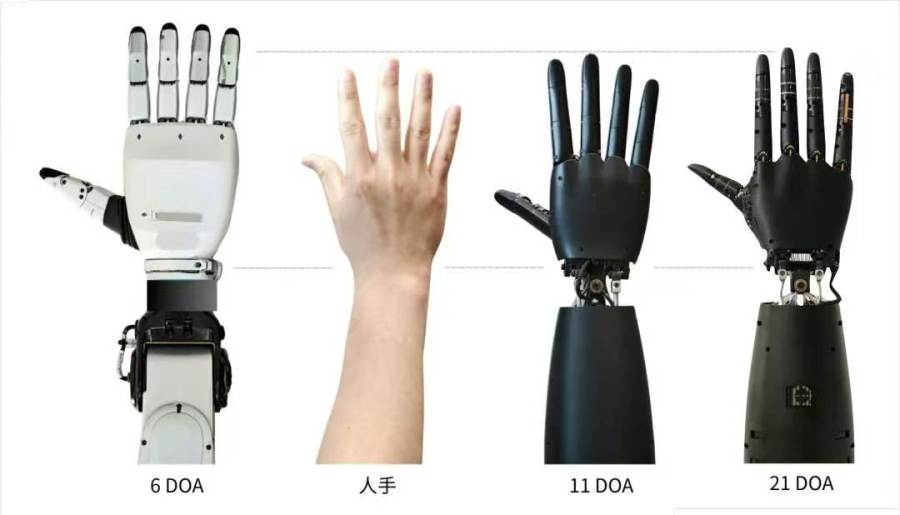
小米方面表示,在小米汽车-智能制造部中试中心中,小米的技术团队对16个典型工段2579个SOP中的1827个开展了真实作业SOP的多角度视频和动作捕捉采集,该数据集覆盖70.8%以上典型工段的人工作业工序。团队对采集的动捕数据集进行分类、切片、清洗和重定向等处理,并开展基于人手的多维数据分析和仿真。基于真实作业数据的仿真消融分析显示,在17~21自由度区间,仿生灵巧手平均稳定抓握成功率较6~15自由度提升15%~38%,其中 21 自由度在工厂操作覆盖度和抓握成功率上提升最大。在该场景下,继续提升自由度至 23 度及以上时,抓握能力提升明显放缓,堆自由度的边际收益下降。
基于上述结论,小米设计了全新21自由度仿生灵巧手,该灵巧手采用混合驱动与腱绳张力控制方案,实现精准抓握力控、提升可靠性与可维护性,同时对散热体系和全掌触觉进行了系统性优化。
中央财经大学数字经济经济融合创新发展中心主任、中国人工智能学会智能产品与产业工作委员会副主任陈端指出,小米此次以工厂真实作业场景为设计原点,“场景定义产品”的研发范式,是比硬件参数更稳固的护城河。“车间里采集的触觉、力位、装配时序数据属于稀缺的场景化资产,既用来训练灵巧手本体的操作策略,也能够持续反哺整个小米AI体系,提升跨场景迁移能力。”
文/广州日报新花城记者:钟达文
广州日报新花城编辑:杨维玲


 打开广州日报新花城,享受流畅体验