科幻作品中,众多机器人形象天马行空、充满奇思妙想;现实中,发展迅猛的具身智能同样各有所长、各具姿彩。在广东这片科创热土与研发高地,具身智能早已拓展出多条细分赛道,从触觉感知到运动控制,从自主智能到一脑多形,一个能像人类般感知思考、决策行动的智能机器人正离我们越来越近。近日,广州日报记者走访戴盟机器人、众擎机器人、逐际动力、普渡科技四家企业,探访广东具身智能各显身手背后的奥秘。
丨提升触觉感知能力,机器人干好“精细活”
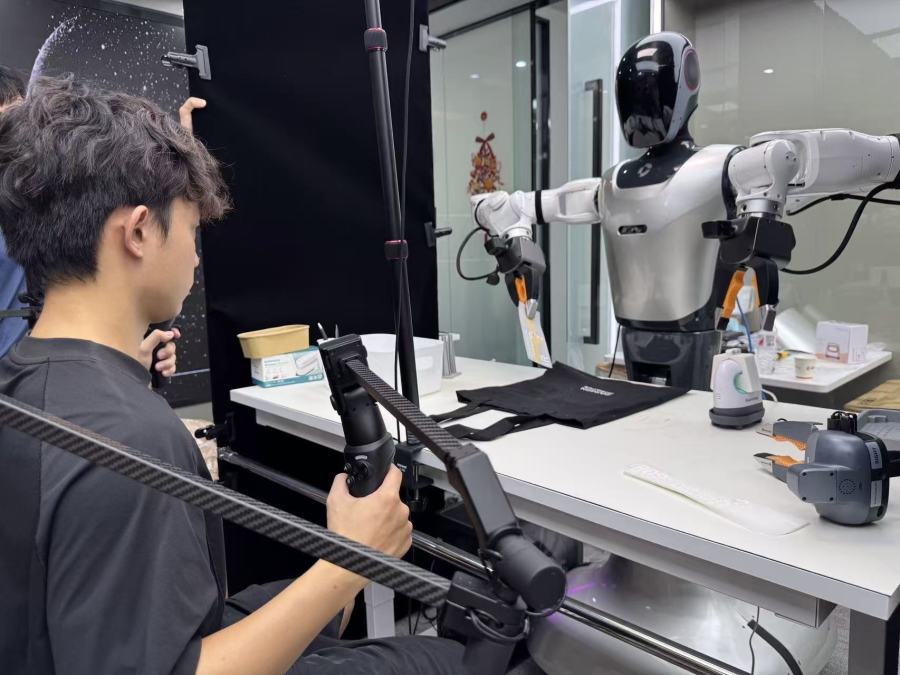
目前,机器人或许可以完成许多体力工作,但在精细操作方面,具身智能相比人类仍存在明显短板,触觉感知能力的欠缺是一大重要原因。如何让机器人干好“精细活”,是戴盟机器人在人形机器人本体外选择的一条差异化技术路线。
产品演示时,工作人员拿起放在一旁的“红中”麻将,将其按压在桌面的传感器上,屏幕上的深度形貌实时示意图立刻浮现出“中”字形状,另一张示意图则通过密集的微小箭头符号实时呈现表面切向力等信息,指示麻将滑动方向。这一“细腻感知”本领,与戴盟自主研发的视触觉传感器密不可分。每平方厘米4万个感知单元、指尖大小区域内分布的感知单元超10万个、感知频率达180Hz对物体表面细微特征的分辨能力甚至超过人手指尖……这是戴盟机器人在视触觉传感器领域历经多年研发迭代交出的亮眼成绩。
感知硬件外,物理交互数据服务、操作模型开发也在戴盟的产品和业务范围内。据戴盟机器人首席技术官杜仪湃介绍,目前,戴盟视触觉设备已实现万片级出货,在全球拥有超200家客户,其中海外客户50余家,不乏OpenAI、Meta、Google等互联网和人工智能全球头部企业。
杜仪湃表示,工业生产通常具有明确工作流程和任务要求,便于机器人开展针对性训练,此外大量需要精细感知和物理交互的操作也与戴盟的技术方向相互匹配。因此,电子装配等工业制造领域将成为戴盟视触觉技术落地应用的优先方向,例如在柔性线束操作、零部件插拔等具体任务上,配备视触觉感知能力的“灵巧手”能够发挥其显著优势。此外,广东丰富的制造业场景也将为戴盟推动视触觉技术应用落地提供“非常大的加成”。
戴盟机器人能干“精细活”
丨机器人格斗背后的运动控制门道
近期,一些机器人格斗的视频切片在多个社交媒体平台上获得广泛关注。画面里,擂台上的两个人形机器人宛如武林高手过招一般打得有来有回。胜利时的嘲讽舞姿、被击倒后的“鲤鱼打挺”,引得现场观众频频鼓掌欢呼、评论和弹幕也直呼过瘾。
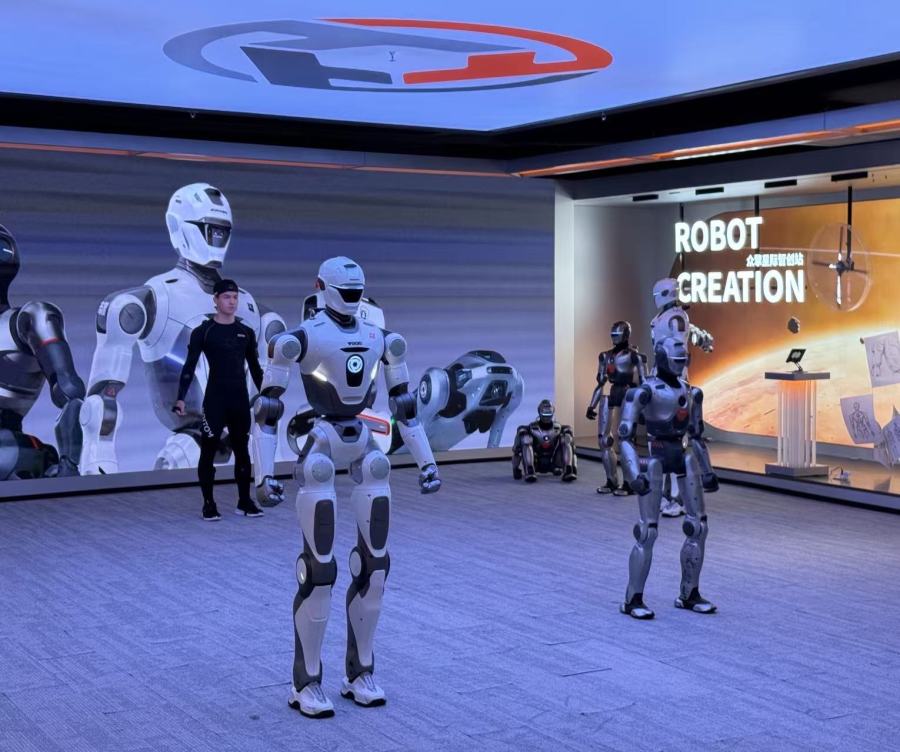
这些视频并非AI生成,而是在此前举办的机器人格斗比赛上拍摄到的真实画面,视频主角——擂台上的机器人,正来自一家广东具身智能企业——众擎机器人。
从早期的简易双足模型,到全球首个拟人步态行走机器人SE01,再到全尺寸通用人形机器人T800,众擎重在以感知系统提升、运动控制算法优化以及机械结构增强实现具身智能“接近甚至超越人类运动能力”。
矫健身手离不开强健“筋骨”。众擎机器人创始人兼CEO赵同阳表示,目前众擎已自主掌握行星、谐波、直线三大类型的关节技术,即使在业内也很罕见,这为机器人完成高动态复杂动作提供了硬件支撑。据介绍,身高1.73米,体重75公斤的T800,其关节峰值扭矩可达450N・m,几乎与一辆家用小汽车相当,爆发力惊人。
据赵同阳透露,目前,众擎正推动机器人从格斗擂台走向工业产线,T800已在一些工厂内开展上下料、物料搬运等作业,迈出了工业应用的重要一步。未来,众擎将进一步聚焦智能化与商业化落地,继续探索工业制造、智慧巡检等应用场景,让机器人不仅“身强力壮”,更能“进厂”干活。
众擎机器人
丨让机器人从“能动”走向“能自主完成任务”
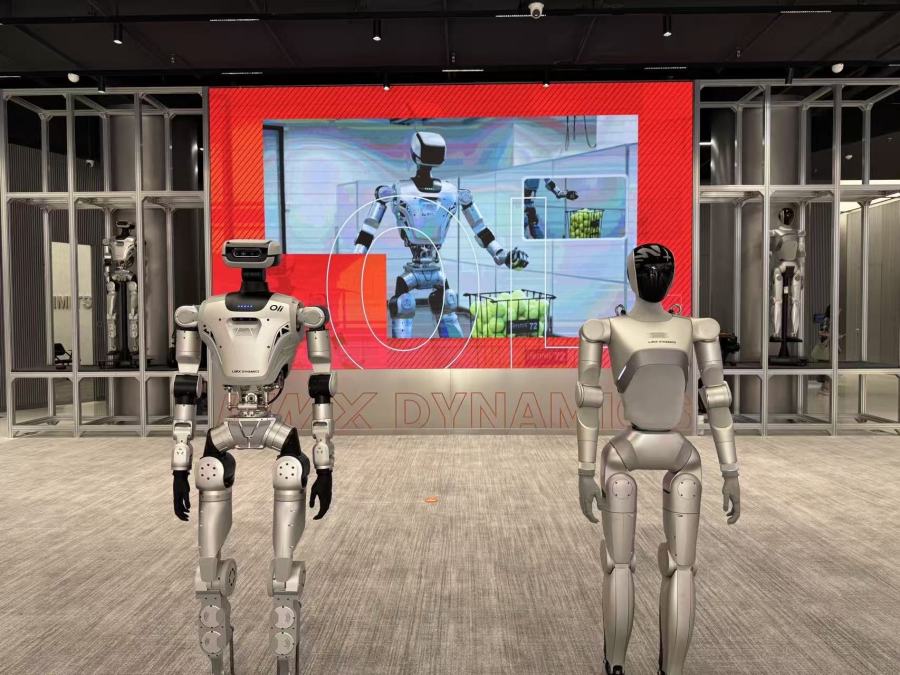
“今天是晴天,气温29度,体感温度31度,北风3级,湿度73%,天气不错,适合出门活动。”在逐际动力的展示里,面对工作人员的提问,机器人Oli精准找到了声音来源,循着声音转过身来,随后给出了回答。除了对话交互,它还能在展厅内自主导航行走,面对拦在行进路线上的工作人员还能够及时调整方向、绕行避障。
对于逐际动力而言,这样的表现只是第一步,赋予机器人自主完成复杂任务的能力才是目标所在。“模型是能力,而大脑是系统,是多个模型协作的一个系统。”逐际动力创始人张巍博士表示,机器人从“能动”走向“能用”,关键并非单纯提升硬件性能或训练某个大模型,而是重在构建能够协调感知、认知、决策和行动的智能系统。
人形大脑系统COSA是逐际动力根据上述目标重点研发的对象,也是“全自主长程复杂移动操作能力”得以实现的关键所在。据介绍,在三层架构的协调控制下,搭载COSA 0.5系统的机器人Oli在演示视频中无需人工操控,便能够在真实家庭环境中连续完成物品整理、清洁、取放和跨区域移动等多项任务。
这种软硬件协同、开放合作的技术路线,也为逐际动力开拓应用场景提供了条件。目前,逐际动力机器人正进入巡逻巡检、建筑施工、大众体育等领域,完成跨楼层巡检、异常处置、自动回充,支模组框、钢筋铺设和绑扎,网球训练实时发球互动等任务。
 逐际动力机器人Oli
丨多元场景下的“一脑多形”
“具身智能在脑不在形,最主要的是大脑,或者说是基座模型。”这是普渡机器人创始人兼CEO张涛对于“具身智能”一词的基本判断。在他看来,在统一智能技术底座的基础上,根据任务形态选择更具适应性的机器人形态,是更加务实的解决方案。
基于这一思考,普渡机器人布局的产品可谓形态各异,从商用配送机器人、商用清洁机器人,到常见的四足、类人形和人形双足机器人,应有尽有。张涛表示,工商业客户通常要求能够解决不同问题的一整套机器人方案,因此多形态产品组合更为普渡所青睐。
在多形态产品背后,是为机器人提供智能能力的“大脑”底座,这或许更能成为定义张涛心中“具身智能”这一概念的标准。今年5月,普渡正式发布其具身智能基座大模型PuduFM 和通用具身智能体平台PuduAgent,前者让机器人具备三维空间理解、物理状态预测和持续学习能力,后者则负责任务理解、自主规划与安全管控,与机器人本体和PuduFM形成配套:本体负责执行,系统负责调度,模型负责理解,共同构建起“一脑多形”的现实样态。
在“一脑”加持下,普渡旗下“多形”机器人的能力令人印象深刻:导购场景下,机器人贝拉(Bella)能够自主规划路线、躲避障碍,将顾客带至心仪商品货架前;工业场景下,搬运机器人可以自主前往指定位置装卸货物,或切换为人员跟随模式,与工作人员协同作业……
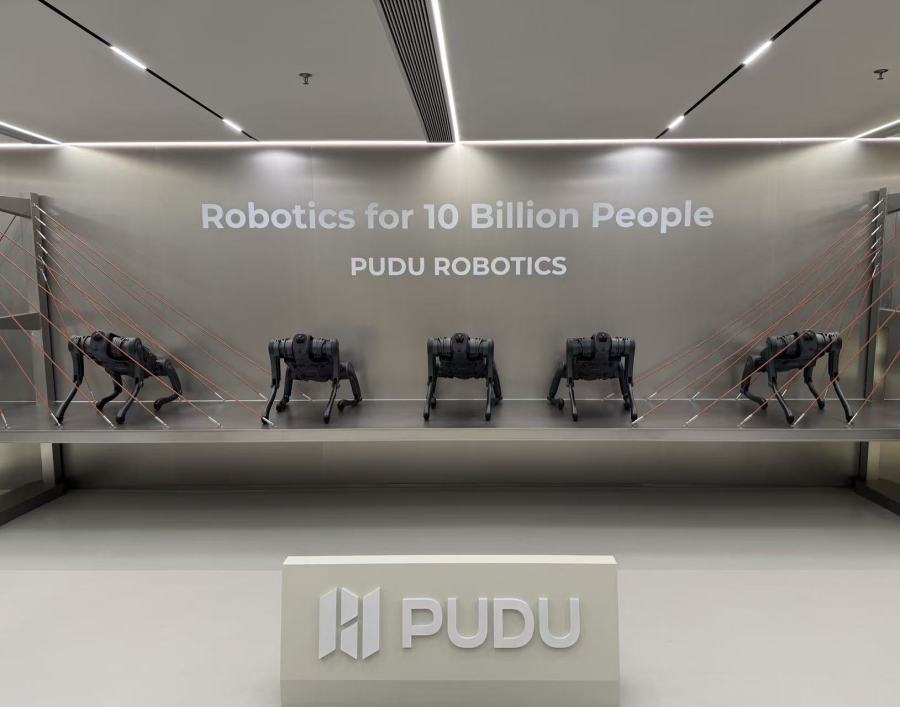
普渡机器人
从手到身、由脑至形,一条路径的成功从来不意味着对其他路径的否定,恰恰相反,多家企业各有所长、各展其能、各显身手,才勾勒出广东具身智能产业多点突破、百花齐放的产业发展图景。从技术研发到成果转化,从场景落地到实力腾飞,广东正以日益完善的产业生态,托举各显身手的具身智能企业加速成长。
文、图/广州日报新花城记者:杜娟 见习记者:姚炜增广州日报新花城编辑:苏赞

 打开广州日报新花城,享受流畅体验