能稳稳抓起一枚脆弱鸡蛋不碎裂,也能精准捏起细小缝衣针不滑落,这种“粗细通吃、软硬兼容”的精细操作,人类可以轻松完成,却是传统机器人抓手长期难以突破的技术瓶颈。近日,清华大学深圳国际研究生院科研团队取得技术突破,成功研发磁驱动液态金属智能抓手,打破传统刚性夹持局限,实现对异形、超薄、精细、光滑物体的安全、无损、自动化抓取,为精密机器人操作开辟全新路径。
传统机械抓手多依靠刚性夹取、外力挤压实现作业,面对光滑曲面、异形结构、超薄芯片、发丝等极细小物件时,极易出现夹不稳、夹变形、夹碎裂等问题,难以兼顾“轻柔保护”与“稳固抓取”双重需求。
针对这一行业痛点,清华大学深圳国际研究生院丁文伯、汪鸿章课题组联合攻关,创新研发磁驱动液态金属智能抓取系统。该抓手以镓锡液态金属为基底,掺入铁颗粒构建可磁控、可相变、可自适应贴合的智能抓取介质,兼具液体的柔性适配能力与固态的高强度锁合能力。工作时,液态金属可像水银般流动、贴合物体轮廓,实现无死角包裹;经过温控相变快速“由柔变硬”,牢牢锁定目标物件;作业完成后升温软化,即可平稳无损释放物体。
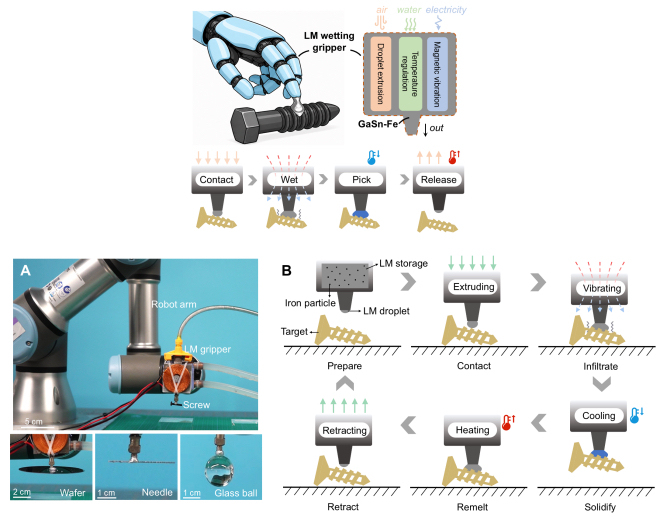 磁驱动液态金属抓手的功能示意、工作原理与典型抓取对象
据团队介绍,创新掺入的铁颗粒具备双重核心作用:既可作为异质成核位点,有效改善镓基液态金属过冷难题,实现稳定、可控的液—固双向相变;又能在外加磁场作用下产生微振动,推动液态金属充分铺展、深入贴合物体表面微观纹理,大幅提升接触面积与凝固锁合强度。结合气压驱动液滴挤出、回收系统与精准温控调节,抓手可自适应不同尺寸、形貌、粗糙度的物件,无论是玻璃球、岩石、超薄芯片,还是细如发丝的缝衣针,均可完成稳定拾取与无损释放。
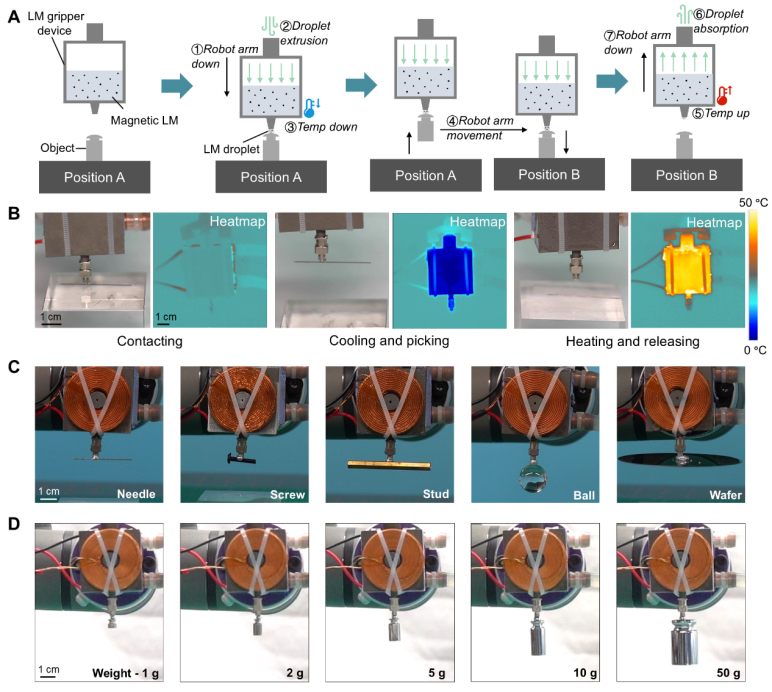 液态金属抓手对不同尺寸和形貌物体的自动抓取展示
性能测试显示,该新型液态金属抓手兼顾超高精细度与强负载能力,理论最大负载可达10公斤,彻底突破传统柔性抓手“精细则无力、有力则不柔”的技术矛盾。相比传统刚性夹持模式,该技术依托液态界面润湿与智能相变调控机制,摆脱了固定夹持结构限制,适配场景更广、防护性更强,可广泛应用于柔性电子装配、精密器件加工、异形物件分拣、复杂环境机器人作业等高端制造场景。
目前,该研究成果已发表于国际权威期刊《器件》(Device),论文题为《面向不规则形状物体抓取的磁驱动液态金属抓手》(Magnetically enhanced liquid metal gripper for pick—and—place of irregularly shaped objects)。
北京航空航天大学副教授袁博与清华SIGS丁文伯、汪鸿章副教授为论文共同通讯作者;清华大学深圳国际研究生院2025届数据科学和信息技术专业博士毕业生李潇洒、2026届材料与化工专业硕士毕业生周颖彤(现为2026级材料科学与工程专业博士生)为论文共同第一作者。该项研究获得国家重点研发计划、国家自然科学基金、广东省创新创业研究团队计划、深圳市科技计划等项目资助。
未来,团队将持续优化液态金属操控精度与自动化适配能力,推动技术落地产业化,为高端精密制造、智能机器人装备迭代升级提供核心技术支撑。
文、图/广州日报新花城记者:轩慧 通讯员:李潇洒、吴鸿瑶
广州日报新花城编辑:罗林


 打开广州日报新花城,享受流畅体验